รถลากจูง
ใช้ลากรถพ่วงหรือชุดภาชนะตามรอบส่งของ เหมาะกับงานส่งวัตถุดิบหลายจุดเมื่อจุดต่อพ่วง รัศมีเลี้ยว และน้ำหนักรวมอยู่ในขอบเขตรองรับ ต้องคิดพื้นที่เลี้ยวของทั้งขบวน ไม่ใช่เฉพาะตัวรถ
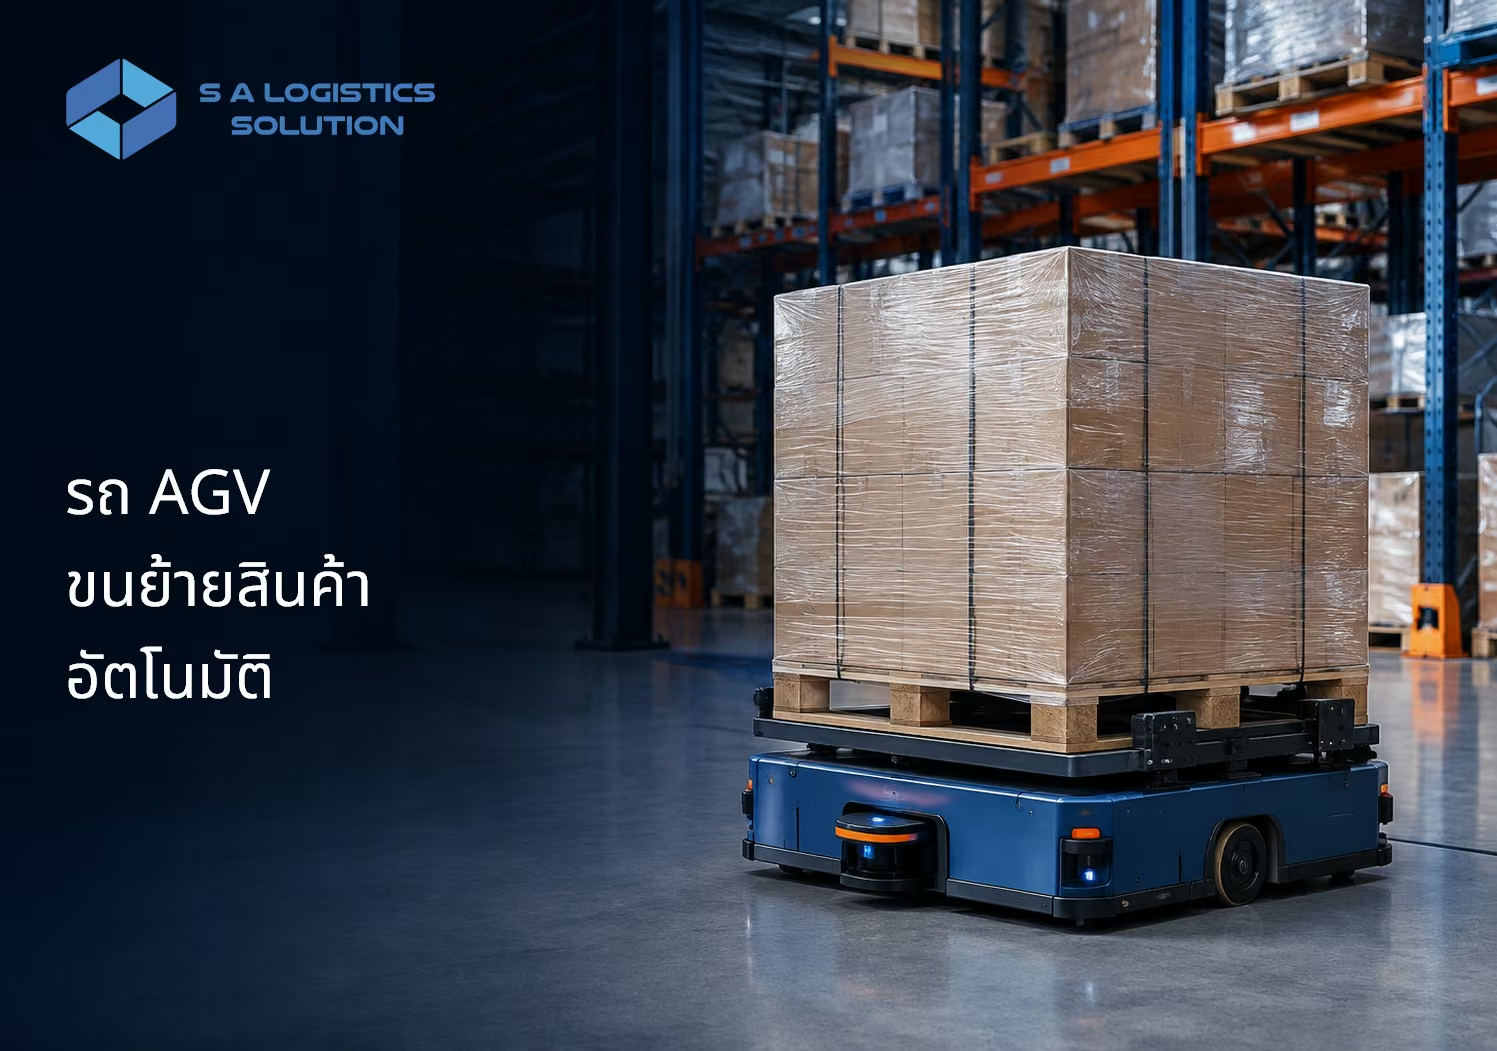
งานขนย้ายสินค้าระหว่างจุดเดิมซ้ำ ๆ อาจใช้เวลาของพนักงานมากกว่าที่เห็นจากจำนวนเที่ยว รถ AGV เป็นทางเลือกสำหรับจัดรอบการขนส่งภายในให้ทำงานตามคำสั่งและเส้นทางที่กำหนด อย่างไรก็ตาม การเลือกรถต้องเริ่มจากลักษณะงาน จุดรับส่ง และสภาพพื้นที่ บทความนี้ช่วยแยกความต่างของ AGV กับ AMR พร้อมข้อมูลที่ควรเตรียมก่อนวางระบบ
AGV ย่อมาจาก Automated Guided Vehicle เป็นรถขนย้ายอัตโนมัติที่ทำงานภายในพื้นที่ออกแบบไว้ ระบบนำทางมีได้หลายรูปแบบ เช่น แถบแม่เหล็ก ตัวสะท้อนเลเซอร์ หรือแผนที่ที่ตั้งค่าไว้ การเลือกต้องพิจารณาความเหมาะสมของพื้นที่และข้อกำหนดผู้ผลิต
ใช้ลากรถพ่วงหรือชุดภาชนะตามรอบส่งของ เหมาะกับงานส่งวัตถุดิบหลายจุดเมื่อจุดต่อพ่วง รัศมีเลี้ยว และน้ำหนักรวมอยู่ในขอบเขตรองรับ ต้องคิดพื้นที่เลี้ยวของทั้งขบวน ไม่ใช่เฉพาะตัวรถ
ใช้รับส่งพาเลทจากพื้นหรือสถานีที่ออกแบบไว้ ต้องตรวจช่องสอดงา ความสูงรับส่ง สภาพพาเลท และความแม่นยำในการวาง โดยไม่สรุปว่ารถทุกรุ่นยกขึ้นชั้นวางสูงได้
ใช้ขนสินค้า ภาชนะ หรือชั้นวางบนตัวรถ อุปกรณ์ด้านบนอาจเป็นแท่นยกหรือลูกกลิ้ง จุดรับส่งต้องมีการยืนยันตำแหน่งและสถานะพร้อมรับ เพื่อป้องกันงานค้างหรือสินค้าตกหล่น
ชื่อเรียกระหว่างผู้ผลิตอาจมีขอบเขตทับซ้อนกัน จึงควรเปรียบเทียบความสามารถนำทางและการจัดการสิ่งกีดขวางของรุ่นจริง แทนการตัดสินจากตัวย่อเพียงอย่างเดียว
AGV โดยทั่วไปวิ่งตามเส้นทางที่กำหนดและหยุดเมื่อเส้นทางไม่ปลอดภัย ส่วน AMR มักวางเส้นทางใหม่ภายในพื้นที่อนุญาตได้ ความสามารถอ้อมสิ่งกีดขวางยังขึ้นอยู่กับรุ่น การตั้งค่า และพื้นที่ว่าง
แม้รถเคลื่อนที่ได้ดี หากจุดปลายทางไม่พร้อมก็เกิดคิวสะสมได้ ควรออกแบบพื้นที่รอ สัญญาณยืนยันสินค้า และการเชื่อมกับ สายพานลำเลียง หรือเครื่องจักรให้ทำงานสอดคล้องกัน
คำนวณเวลาเดินทาง รับของ ส่งของ รอทาง และชาร์จแบตเตอรี่ รวมความหนาแน่นช่วงงานสูงสุด รถมากขึ้นอาจทำให้การจราจรติดขัด จึงควรทบทวนเส้นทางและการจัดคิวก่อนเพิ่มจำนวนรถ
สำรวจจุดอับ ทางแยก ประตู พื้นต่างระดับ และพื้นที่รถยกใช้งานร่วมกัน กำหนดสิทธิ์ทางผ่าน ความเร็ว และวิธีจัดการเมื่อหยุดฉุกเฉินตามผลประเมินความเสี่ยงของหน้างาน
ควรเริ่มจากงานที่มีข้อมูลชัดเจนและสามารถวัดผลก่อนขยายไปยังเส้นทางอื่น
ระบุจุดต้นทางและปลายทาง ระยะทาง เที่ยวต่อชั่วโมง น้ำหนักสินค้า ขนาดภาชนะ และช่วงเวลาที่งานหนาแน่น พร้อมบันทึกเวลารอที่เกิดขึ้นจริง
ทดสอบพื้น ทางเลี้ยว จุดรับส่ง และสิ่งกีดขวางในสถานการณ์ควบคุม ตรวจการเชื่อมระบบจัดคิวหรือ WMS ให้ส่งคำสั่งและรับสถานะกลับได้ครบ
กำหนดวิธีเรียกงาน จัดการรถหยุด เปลี่ยนเส้นทาง และดูแลแบตเตอรี่ ฝึกพนักงานก่อนเปิดใช้งาน พร้อมวัดเวลาแต่ละเที่ยว งานสำเร็จ และสาเหตุหยุดเพื่อนำไปปรับปรุง
ไม่จำเป็นเสมอไป ระบบนำทางมีหลายแบบ เช่น แถบแม่เหล็ก ตัวสะท้อนเลเซอร์ หรือการใช้แผนที่ ควรตรวจวิธีนำทางของรุ่นที่เสนอและสิ่งที่ต้องติดตั้งเพิ่มเติมในหน้างาน
โดยทั่วไป AGV เน้นเส้นทางที่กำหนดไว้ ส่วน AMR มีความสามารถวางเส้นทางใหม่ภายในพื้นที่ที่อนุญาตมากกว่า แต่ข้อแตกต่างจริงต้องดูระบบนำทาง ซอฟต์แวร์ และการตั้งค่าของแต่ละรุ่น
ต้องประเมินความเสี่ยงและออกแบบการจราจรร่วมก่อน รวมถึงจุดอับ ทางแยก ความเร็ว และพื้นที่แยกสำหรับคน การมีเซนเซอร์บนรถเพียงอย่างเดียวไม่ได้ทดแทนการจัดการพื้นที่ทั้งหมด
ต้องคำนวณจากเวลารอบงาน เที่ยวต่อชั่วโมง เวลารอ ความพร้อมของสถานี และการชาร์จแบตเตอรี่ โดยใช้ช่วงงานสูงสุดเป็นกรณีทดสอบ ไม่ควรคำนวณจากระยะทางอย่างเดียว
ต้องเป็นรุ่นและระบบที่รองรับสภาพกลางแจ้งโดยเฉพาะ เช่น ฝน ฝุ่น อุณหภูมิ พื้นผิว และแสง ไม่ควรนำรถที่ออกแบบสำหรับภายในอาคารไปใช้นอกพื้นที่ที่ผู้ผลิตกำหนด
ส่งข้อมูลเส้นทาง จุดรับส่ง น้ำหนักสินค้า และจำนวนเที่ยว เพื่อให้ทีม SA Logistics ช่วยประเมินการใช้รถ AGV
ข้อมูลสำหรับประเมินโครงการเบื้องต้น